
شرح الموضوع
تشكل التطبيقات الصناعية أهم تطبيقات الروبوتات، إذ إنها هي الأساس في اختراع وتطوير الروبوتات.
الدرس ٥: الروبوت في الصناعة
في هذا الدرس سنتعرف على إيجابيات وسلبيات استخدام الروبوت في الصناعة، وسنعمل على تطوير دارة للتحكم باتجاه دوران محرك يمكن أن يستخدم في روبوت سيار أو في حمل ذراع روبوتية، وذلك باستخدام لوحة الأردوينو.
التطبيقات الصناعية أو الربوت الصناعي
تشكل التطبيقات الصناعية أهم تطبيقات الروبوتات، إذ إنها هي الأساس في اختراع وتطوير الروبوتات.
نشاط (١):
ابحث باستخدام الإنترنت عن عدد من مقاطع الفيديو الخاصة باستخدام الروبوت في صناعة السيارات، معدداً استخدامات أو تطبيقات الروبوت في صناعة السيارات.
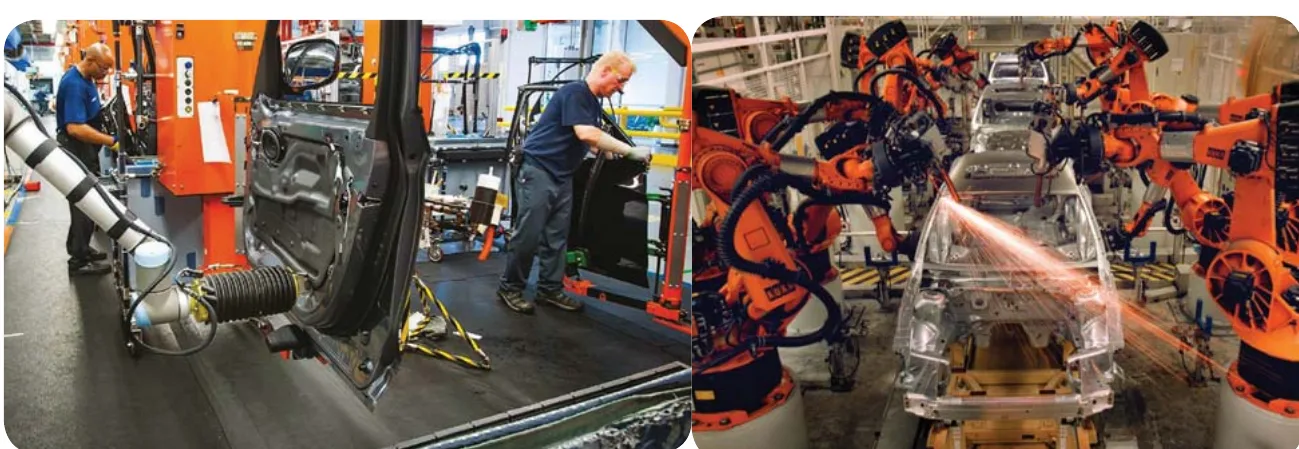
تستأثر مصانع تجميع السيارات بالعدد الأكبر من الروبوتات الصناعية. وتأتي مصانع الأجهزة الإلكترونية في المركز الثاني، ويبين الشكل التالي صوراً للأدوار المختلفة التي تؤديها الروبوتات في عملية تجميع السيارات.
نشاط (٢):
ان أهمية استخدام الروبوتات تبرز في خطوط الإنتاج من حيث مستوى الجودة والإنتاجية وحجم التكلفة، كذلك استخدام الروبوتات في المصانع له بعض السلبيات. فكر وابحث عن إيجابيات وسلبيات استخدام الروبوت بالمصانع مستعينا بالجدول التالي:
| الرقم | الإيجابيات | التوضيح |
|---|---|---|
| ١ | ثبات مستوى الجودة | ثبات مستوى الجودة: ويمكن للروبوت أن ينجز الأعمال المتكررة بنفس الجودة المحددة للعمل. أما بالنسبة للعامل البشري فيتفاوت مستوى الجودة عند أداء نفس المهمة من عملية لأخرى بحسب تغير الظروف البشرية لدى العامل. |
| ٢ | ثبات مستوى الإنتاجية. | |
| ٣ | العمل الآمن في الظروف الخطرة. | |
| ٤ | تخفيض التكلفة. |
| الرقم | السلبيات | التوضيح |
|---|---|---|
| ١ | ارتفاع التكلفة التأسيسية. | يعزى ارتفاع التكلفة التأسيسية للتكلفة الإضافية للروبوتات والتجهيزات المساندة لها. وهنا لابد من عمل دراسة جدوى اقتصادية دقيقة؛ للتأكد من الزيادة في التكلفة الأساسية للمصنع يمكن تغطيتها من خلال التوفير في التكلفة التشغيلية للمصنع. |
| ٢ | الحاجة إلى خبرات أعلى. | |
| ٣ | الحاجة إلى خطة تقنية متكاملة. |
إن استخدام الروبوتات لا يقتصر على مصانع تجميع السيارات فحسب، وإنما ينتشر استخدامها في الكثير من مجالات الإنتاج الصناعي. وتستخدم في تنفيذ العمليات الجراحية الدقيقة في المستشفيات المتقدمة.
شاهد مقاطع الفيديو التالية وسجل ملاحظاتك مع التعليق بذكر تطبيقات الروبوت المختلفة.
https://www.youtube.com/watch?v=0i29t_ca1Wk
https://www.youtube.com/watch?v=fH4VwTgfyrQ
- لقد لاحظت في مقاطع الفيديو وكذلك في كثير من التطبيقات العملية والصناعية للروبوتات، يتطلب منا تحريك محرك ليدور في اتجاهين وليس في اتجاه واحد. أي أن يتم التحكم به ليدور تارةً في اتجاه عقارب الساعة، وتارةً أخرى في عكس اتجاه عقارب الساعة.
- إن أبسط مثال على ذلك تحريك ذراع روبوتية مثبتة على محرك تيار مستمر ويتم التحكم بدوران الذراع لتنفيذ مهمة ما. (مثال: لعبة الديسكفري في مدن الملاهي).
إن الفكرة الأساسية في التحكم تكمن في تبديل القطبية على طرفي المحرك، لكن كيف يمكن أن يتم ذلك باستخدام دارة إلكترونية وبمساعدة لوحة الأردوينو.
نشاط (٣):
التحكم باتجاه دوران محرك تيار مستمر
الدارة التالية توضح كيف يتم توصيل المحرك مع 4 ترانزستورات على شكل حرف (H)؛ لذا تسمى (H-Bridge).
القطع المطلوبة:
- لوحة تجارب وأسلاك توصيل.
- ترانزستور NPN 2SB507 عدد 2 (Q3, Q4).
- ترانزستور PNP 2SD313 عدد 2 (Q1, Q2).
- ثنائي عادي 1N4001 (D1, D2, D3, D4).
- ثنائي ضوئي عدد 2.
- مقاومات 1KΩ عدد 3 (R5, R6, R7).
- مقاومات 220 Ω عدد 4 (R1, R2, R3, R4).
- مفتاح (on-off) عدد 2.
- محرك تيار مستمر صغير (3-9 فولت).
- مصدر للجهد (بطارية 6-9 فولت).
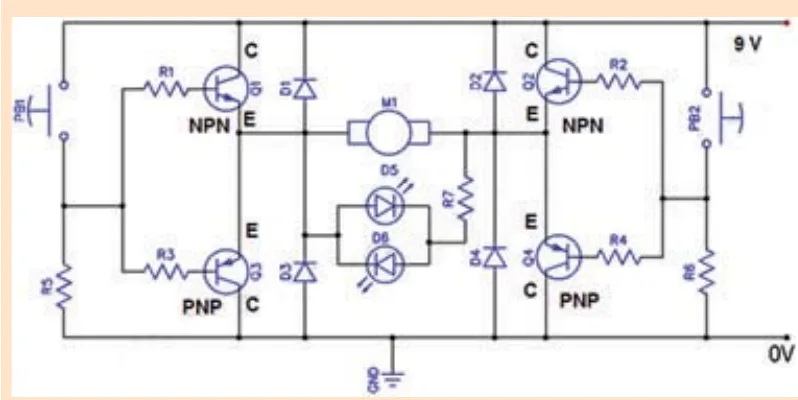
اعمل على توصيل الدارة السابقة وتشغيلها، وأكمل جدول الحقيقة التالي، موضحاً وضع المحرك في كل حالة (متوقف، يدور باتجاه عقارب الساعة، يدور عكس اتجاه عقارب الساعة):
| PB1 | PB2 | وضع المحرك |
|---|---|---|
| 0 | 0 | |
| 0 | 1 | |
| 1 | 0 | |
| 1 | 1 |
هل تعلم تحتوي القطعة الإلكترونية المتكاملة L293 أو L298 على زوج من الدارة الموجودة في الشكل السابق، أي أن هذه الدارة المتكاملة تسمح للتحكم في محركين بنفس الوقت، ويصلح استخدامها في حالة الروبوت السيار بحيث يمكن جعل الروبوت يتحرك الى الأمام أو الى الخلف، وأن يتم التحكم به بحيث يدور حول نفسه.
والآن سنستخدم لوحة الأردوينو في النشاط التالي للتحكم في اتجاه دوران المحرك.
نشاط (٤):
التحكم في اتجاه محرك التيار المستمر باستخدام الأردوينو
الأدوات المطلوبة:
- لوحة تجارب وأسلاك توصيل.
- لوحة أردوينو أنو.
- ترانزستور NPN 2SB507 عدد 2 (Q3, Q4).
- ترانزستور PNP 2SD313 عدد 2 (Q1, Q2).
- ثنائي عادي (1N4001 (D1, D2, D3, D4).
- ثنائي ضوئي عدد 2.
- مقاومات 1K أوم عدد 3 (R5, R6, R7).
- مقاومات 220 أوم عدد 4 (R1, R2, R3, R4).
- مفتاح (on-off) عدد 2.
- محرك تيار مستمر صغير (3-9 فولت).
- مصدر للجهد (بطارية 6-9 فولت.
خطوات العمل:
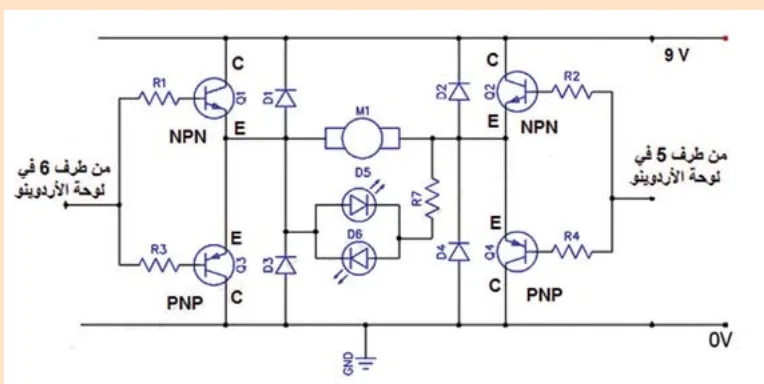
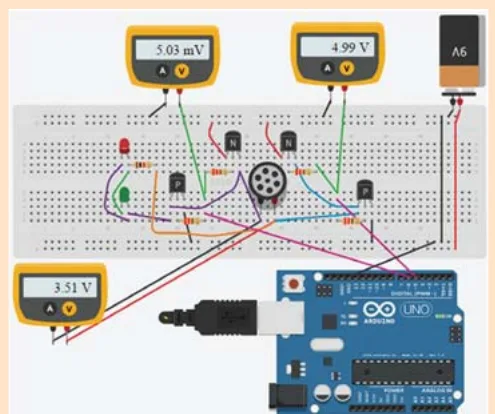
1 اعمل على توصيل الدارة كما هو موضح في الشكل.
2 اكتب البرنامج التالي، واحفظه باسم H_Bridge.
```cpp int pb1 = 5; int pb2 = 6;
void setup() { pinMode(pb1, OUTPUT); pinMode(pb2, OUTPUT); } void loop() { digitalWrite(pb1, HIGH); digitalWrite(pb2, LOW);
delay(2000); digitalWrite(pb1, LOW); digitalWrite(pb2, HIGH); delay(2000); } ```
3 اعمل على تحميل البرنامج إلى لوحة الأردوينو من خلال وصلة ال (USB). 4 لاحظ ما يحدث، موضحاً آلية عمل الدارة.
- قم بالتعديل على البرنامج السابق بحيث يتوقف المحرك لمدة ثانيتين بين كل حركة عكس اتجاه يقوم بها.
- حاول تثبيت قطعة من الألمنيوم أو الخشب على رأس المحرك المتحرك، بحيث تتحرك مع دوران المحرك. ما هو الشكل الذي يرسمه رأس الذراع عند الدوران.؟
أسئلة الدرس
1 اذكر اثنين من إيجابيات استخدام الروبوت في الصناعة مع التوضيح. 2 اذكر اثنين من سلبيات استخدام الروبوت في الصناعة مع التوضيح. 3 ما ا الفكرة الأساسية في التحكم بعكس حركة دوران المحرك؟ 4 اعمل على تعديل الكود في النشاط 4:4:4 الخاص بالتحكم في اتجاه المحرك بحيث يدور المحرك دورة كاملة، ثم يعكس اتجاهه لدورة كاملة أخرى.
مشروع الوحدة
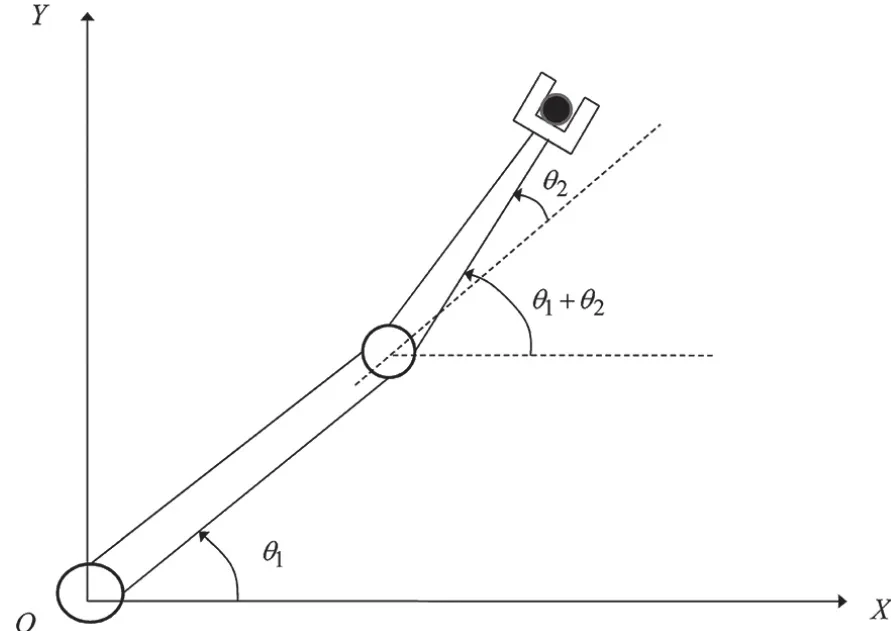
يفكر أحد الفنيين في تطوير ذراع مناولة روبوتية (Two Link Manipulator) تستخدم في بعض التطبيقات، والتي منها الراسمة ثنائية الأبعاد.
والمطلوب في هذا المشروع إعداد دراسة لمساعدة الفني في تنفيذ المشروع وفق الآتي: 1 استخدام الإنترنت في البحث عن مقاطع فيديو وشروحات توضح كيفية عمل هذا الذراع. 2 اقترح عدد من التطبيقات لاستخدام هذا الذراع. 3 حدد المتطلبات الفنية قطع ومعدات وغيرها اللازمة لتنفيذ المشروع. 4 وضح خطوات العمل لتنفيذ هذا المشروع. 5 صمم عرضاً تقديمياً عن الدراسة باستخدام برنامج العروض التقديمية. 6 اذكر مراجع الدراسة في النهاية العرض.
مشاريع للوحدة
- صمم نظام تحكم متكامل يقوم بتتبع الشمس وتحريك الخلايا الشمسية باتجاهها.
- صمم نظام تحكم متكامل للروبوت باستخدام المقاومة الضوئية بحيث يتبع الروبوت مصدر الضوء المسلط عليه.

