
شرح الموضوع
الروبوت نظام متكامل
تشمل جميع التطبيقات الروبوتية ثلاثة مكونات أساسية، هي: المستشعرات، والعمليات والتحكم، وجسم الروبوت، فبواسطة المستشعرات يتم التقاط معطيات المحيط الذي يجب على الروبوت أن يعمل ضمنه، وتشكل هذه المعطيات بيانات تدخل للبرنامج الحاسوبي الذي يتحكم بحركة الروبوت وأدائه. سنتعرف في هذا الدرس إلى المفاهيم الأساسية في نظم التحكم ودورها في بناء الروبوت وعمله، سنعمل على تحليل نظام التحكم في الروبوت وعرض مكونات الروبوت الرئيسة، مما يساعد على طرح أفكار لتصميم نظام تحكم، واقتراح تطبيقات مفيدة للمستشعرات والتمييز والمقارنة بين أنواع أذرع وقبضات الروبوت.
نظام التحكم
نشاط (1): شاهد الفيديو الخاص بالدرس على قناة منهاج التكنولوجيا الفلسطيني مع زملائك والخاص بالروبوت والنظام المفتوح والمغلق. استنتج الفرق بين النظامين من حيث مكونات كل نظام وميزة كل منهما، ومتى يتم استخدام كل منهما؟
النظام هو عبارة عن مجموعة من العناصر المتداخلة التي تعمل معاً بشكل متكامل لتحقيق هدف معين، ويقوم عمل النظام على استقبال المدخلات ومعالجتها لإنتاج المخرجات. ويمكن تعريف نظام التحكم (Control System): بأنه جهاز يدير ويتحكم في تصرف جهاز أو نظام آخر. ويوجد فئتان رئيستان من نظم التحكم:
- نظام التحكم ذو مسار مفتوح (Open loop control system).
- نظام التحكم ذو مسار مغلق (Closed loop control system).
ففي نظام التحكم ذي المسار المفتوح، كما في الشكل، تحدث عملية التحكم نتيجة تغير مدخلات النظام فقط.
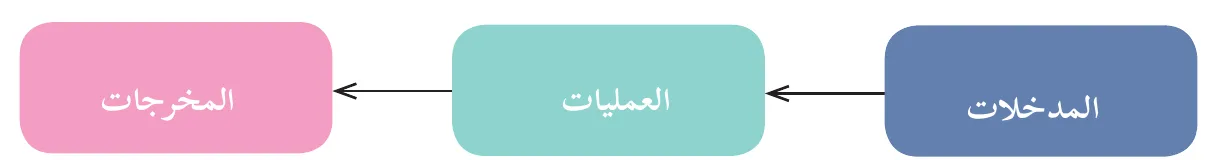
مثال (1): يعتبر نظام المروحة مثالاً جيداً لنظام التحكم ذي المسار المفتوح. ويتم التحكم في المروحة بوساطة مفاتيح أو عجلة تحكم يتم من خلالها تشغيل أو غلق المروحة، وهي تمثل المدخلات، تعطي إشارة الدخل لدارة كهربية لتحريك محرك المروحة، وتحدد المفاتيح السرعة المطلوبة لها، وتظل المروحة تعمل بنفس السرعة بغض النظر عن التغيرات في الغرفة سواء زادت الحرارة أو نقصت.
اذكر أمثلة أخرى؟
- أما في نظام التحكم ذي المسار المغلق فإن عملية التحكم تأخذ في الاعتبار واقع مخرجات النظام بالإضافة إلى مدخلات النظام، وذلك من خلال دائرة تغذية راجعة (Feedback)، ويعطي الشكل الآتي رسماً توضيحياً لنموذج نظام التحكم ذي المسار المغلق، ويلاحظ أن الدائرة في يمين الشكل يدخل إليها إشارتان: أحدهما تحمل علامة (+)، والأخرى تحمل علامة (-)، والمقصود هنا أنه يتم المقارنة بين الإشارتين، الأولى تمثل قيمة مدخلة، والثانية ناتجة من دائرة التغذية الراجعة.
- وبناءً على هذه المقارنة ترسل إشارة إلى النظام المتحكم به من خلال المتحكم لينفذ عملاً محدداً بصورة معينة.
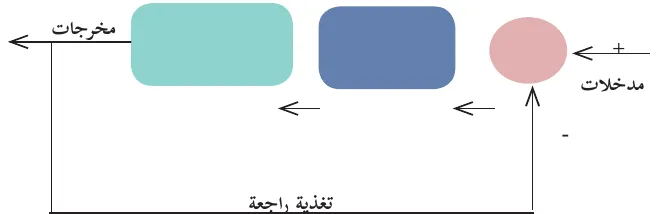
مثال (2): يعد المكيف في الغرفة مثالاً جيداً لنظام تحكم ذي مسار مغلق، ففي بدء التشغيل نقوم بتشغيل المكيف وتحديد درجة الحرارة المطلوبة في الغرفة (20 درجة مئوية مثلاً). وتشكل هذه المعلومة مدخلات نظام التحكم في شكل (2)، وتتوفر في جميع المكيفات الحديثة تجهيزات لقياس درجة الحرارة في الغرفة، ويتم بصورة مستمرة تمرير المعلومة عن درجة حرارة الغرفة عبر دائرة التغذية الراجعة إلى دائرة المقارنة، فإذا انخفضت الحرارة في الغرفة عن الدرجة المطلوبة يقوم نظام التحكم بإغلاق جهاز التبريد في المكيف، وبالطبع ستبدأ درجة الحرارة في الازدياد، وعندما ترتفع درجة الحرارة في الغرفة أعلى من الدرجة المطلوبة يُعطي نظام التحكم إشارة أخرى يتم من خلالها تشغيل جهاز التبريد في المكيف ليبدأ مرة أخرى بتبريد الغرفة وهكذا.
اذكر أمثلة أخرى لنظام التحكم ذي المسار المغلق؟
المكونات الرئيسة للروبوت
يمثل الروبوت نظاماً إلكتروميكانيكياً يتكون من أجزاء كهربائية وأخرى ميكانيكية، إن نوعية المكونات والأنظمة المستخدمة للتحكم به تحدد خصائصه الأساسية كالسرعة والدقة والتكرار والقدرة على حمل الأوزان، ويبين الشكل المخطط الصندوقي للنظام الروبوتي كنظام تحكم مغلق مستخدم لتحريك ذراع روبوت إلى موقع معين.
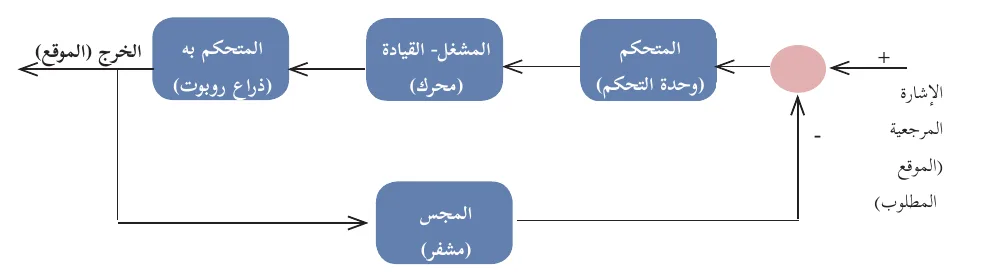
نشاط (2): شاهد الفيديو بعنوان "الروبوت المتحرك ذو الذراع". دوّن ملاحظاتك مع تحديد المكونات الخاصة بهذا الروبوت؟
يتكون نظام الروبوت المركب من عدة أنظمة نتطرق لأهم هذه النظم:
- النظام الميكانيكي، ويكون جسم الروبوت، ويندرج تحت هذا النظام الأنظمة الفرعية التالية:
- نظام الحركة والتنقل: وفي معظم التطبيقات الصناعية يكون جسم الروبوت ثابتاً، وتقتصر الحركة على الذراع وعلى قبضة اليد. ولكن عند الحاجة إلى أن يتحرك الروبوت وأن ينتقل من مكان إلى آخر فتكون الحركة إما على عجلات، مثل العربات، أو على أطراف متحركة، مثل الأرجل والأقدام. وتمتاز الحركة بوساطة الأطراف في إمكانية الصعود على الدرج أو العقبات، أو النزول عنها.
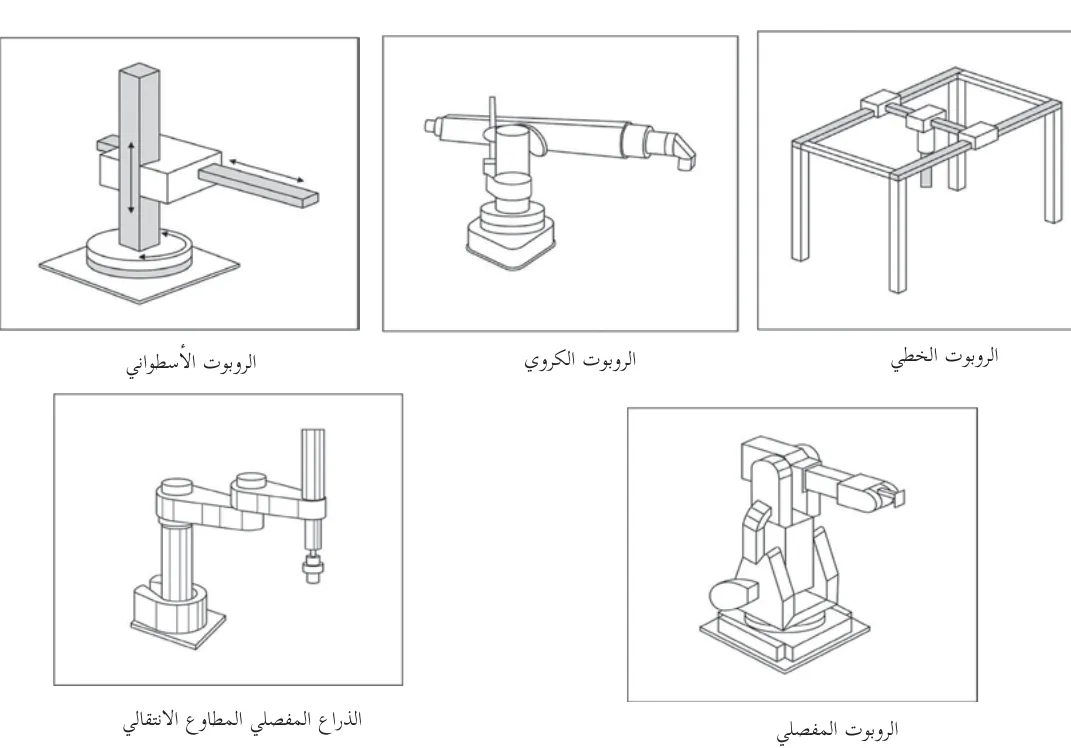
- ذراع (Arm - Manipulator): وتعد هذه الوحدة من المكونات الرئيسة في أي روبوت، الذي وظيفته إيصال النهاية الفاعلة للروبوت إلى الموقع الصحيح، وعادة يصنف الذراع بحسب عدد درجات حرية الحركة للذراع، وأفضلها ما يتمتع بعدد 6 درجات لحرية الحركة، وهي ثلاث درجات للحركة المستقيمة في الاحداثيات س، ص، ع. وثلاث درجات للحركة الدائرية حول المحاور: س، ص، ع. ويبين الشكل التالي بعض النماذج والأشكال المتنوعة لذراع الروبوت.
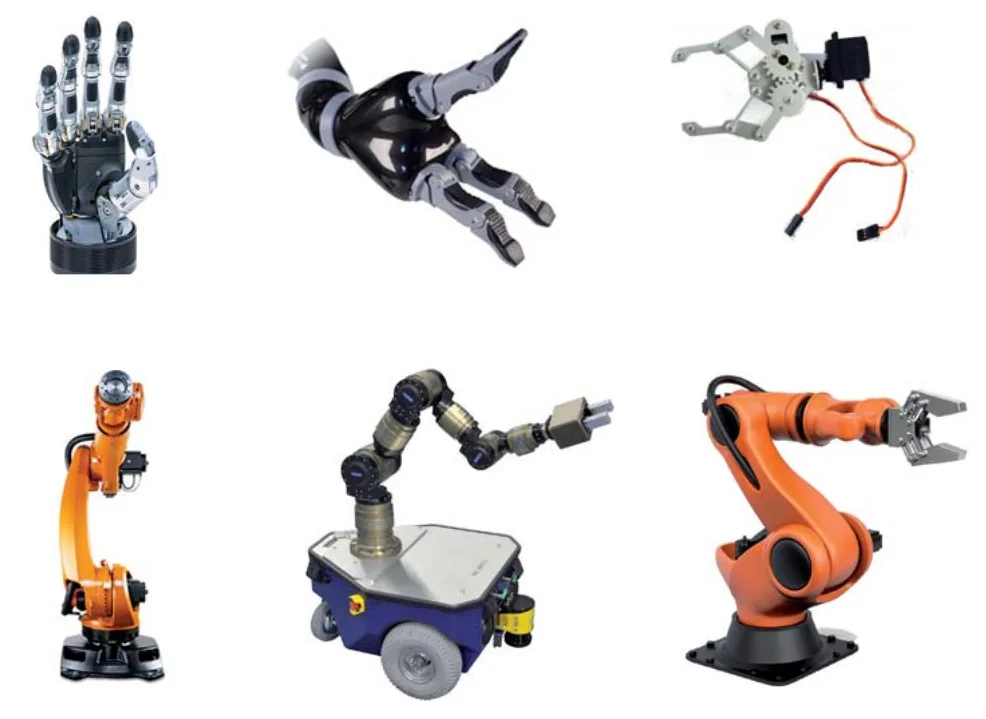
- نظام النهاية الفاعلة (End Effector)، تعمل كحاملة للأداة المستخدمة لتنفيذ المهام المنوطة بها، ومنه قبضات اليد، ويختلف تصميم قبضة اليد بحسب الغرض من الروبوت. وبشكل عام لابد من القبضة أن تتمكن من الإمساك بالأشياء التي يفترض للروبوت أن يتعامل بها، وبالقدر المناسب من الشدة، فالإمساك بقطعة ثقيلة مثل باب السيارة ليس كمثل الإمساك بكأس زجاجية، ويبين الشكل بعض النماذج والأشكال المتنوعة لقبضة يد الروبوت.
- نظام القيادة والتحريك (Actuators): وظيفته العمل كمصدر لحركة الذراع أو العجلات ومنها الرافعات الهيدروليكية والهوائية والعضلات الصناعية والمحركات الكهربية التي تحتاج إلى محفزات (Drivers) لتغذيتها بالطاقة الكافية، مثل: إلكترونيات القوى (الثايرستور - ترانزستور دارلنجتون - H-Bridge).
- نظام الحاسب والتحكم: وهي وحدة التحكم المركزية أو المعالج (Controller)، وهو العقل المدبر في الروبوت الذي يقوم بتنفيذ برامج التشغيل، والتحكم في مكونات الروبوت الأخرى، وظيفتها التنظيم والسيطرة ومعالجة البيانات المدخلة وإعطاء الأوامر (لتحريك مفصل ذراع آلي أو محرك). وغالباً تدخل المتحكمات أو المعالجات الدقيقة في بناء نظام الحاسب، بالإضافة إلى الذاكرة، ووحدات إدخال وإخراج، مع بيئة برمجة مناسبة.
- نظام الاستشعار والحساسات وأجهزة الإدخال: يختلف نظام الاستشعار في الروبوت بحسب غرض الروبوت والمهام التي يقوم بها. وأحياناً تحتاج الإشارة القادمة من الحساسات إلى معالجة أولية وتكييف للإشارة (Signal Conditioning) بوساطة قطع إلكترونية قبل قراءتها بوساطة نظام الحاسب أو المتحكم الدقيق.
- البرمجة وواجهة المستخدم: تستخدم برمجيات خاصة ولغات برمجة متنوعة لتطوير برامج تهدف للسيطرة والتحكم بحركات الروبوت وإحداث سلسلة من الحركات والتأثيرات المتناسقة أو المرجوة وقد تُصمم واجهة للمستخدم تؤمن له التفاعل مع الروبوت، وذلك باستخدام أيقونات وصور رسومية تمثل عناصر تحكم.
- مزود الطاقة: هو المسؤول عن إمداد وتغذية مكونات الروبوت بالطاقة الكهربائية، وتوجد في العديد من الروبوتات على شكل البطاريات بالإضافة إلى أدوات وأجهزة الشحن، ومن أمثلتها الخلايا الشمسية المربوطة بمحولات الطاقة لإعادة شحن البطاريات.
بالإضافة إلى ما سبق، يوجد الكثير من الأنظمة الفرعية مثل نظام توليد الأصوات والكلام، نظام أجنحة للطيران وغيرها.
نشاط (3): في مختبر الحاسوب شاهد الفيديو الخاص بالروبوت (Scara). اشرح النظام موضحا المستشعرات المستخدمة ونظام التحكم؟
المستشعرات الروبوتية
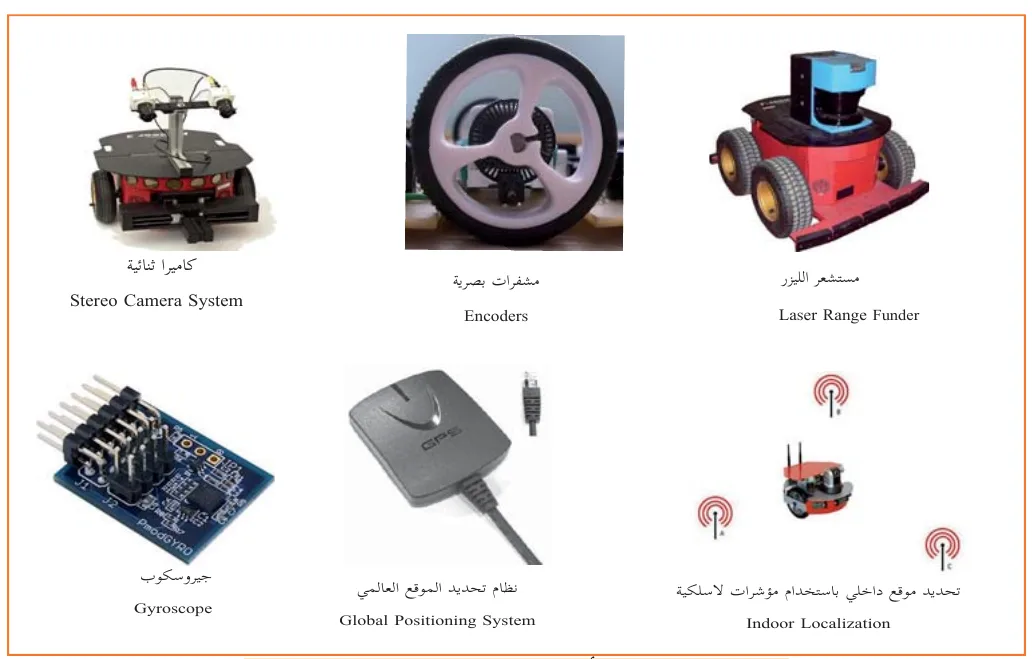
تستعمل المستشعرات أو المجسات لمساعدة الروبوت لتحسس المؤثرات الخارجية، والمجس (Sensor) كما نعرف هو أداة تحول المؤثر الفيزيائي (حرارة، مسافة، قوة، ...) إلى إشارة كهربائية يمكن للمتحكم قراءتها ومعالجتها. يوجد العديد من المجسات والمستشعرات التي تستخدم في الروبوت ونظم التحكم، ومنها مستشعرات تحديد القوة، والاهتزاز، والرطوبة، والحركة، والغاز، والتيار والجهد، والفيض المغناطيسي، والتعرف على الكلام، ونظام الرؤية بالكاميرات الذي يتطلب توفير البرمجيات الخاصة بمعالجة الصور حتى يمكن استخلاص المعلومات المفيدة من الصور التي تنقلها الكاميرات.
نشاط (4): بالتعاون مع زملائك وعلى شكل مجموعات، اختر أحد المستشعرات في الشكل التالي، وأعد تقريراً عن المستشعر على شكل عرض تقديمي، يتم عرضه في الحصة أمام زملائك. موضحا بشكل مختصر مبدأ عمله واستخداماته وسلبياته إن وجدت.
الأذرع الروبوتية
نشاط (5): شاهد الفيديو الخاص بتصنيف الأذرع الروبوتية وفقا للشكل الهندسي والحركة، تفحصها جيداً، قارن بينها من حيث الحركة والاستخدام وابحث عن ميزات وسلبيات كل نوع من هذه الأذرع الروبوتية المختلفة؟
تصنف الأذرع الروبوتية الصناعية تبعاً للشكل الهندسي للروبوت، كما هو موضح في الشكل السابق:
- الذراع الديكارتي Cartesian أو الخطي: يتحرك الروبوت وفق ثلاثة محاور خطية متعامدة (X,Y,Z). ويستخدم عادة لحمل ونقل الأوزان الثقيلة من مكان إلى آخر، وتتميز بسهولة التحكم.
- الأسطواني Cylindrical: يتحرك الروبوت وفق نظام الإحداثيات الأسطوانية (R, Θ, Z). ويستخدم عادة في عمليات التجميع واللحام بالنقطة وصب المعادن.
- القطبي أو الكروي Spherical: ومثال عليه الروبوت "يونيميت"، ويتحرك الروبوت وفق نظام الإحداثيات الكروية (Φ, Θ, R)، ويستخدم لحمل قطع الآلات وتركيبها واللحام بالنقطة والقوس وصب المعادن.
- المفصلي Articulated: يتم التحكم بوضعية الروبوت بثلاث زوايا. يشبه هذا النوع في حركته يد الإنسان، وهو متعدد الاستخدامات وأكثر الروبوتات انتشاراً، إلا أنه أصعبها برمجياً، ويستخدم لأغراض التصنيع والتجميع واللحام بالغاز واللحام بالقوس الكهربائي والطلاء بالبخ الحراري.
- الذراع المفصلي المطاوع الانتقائي (SCARA: selective compliance articulated robot arm):
وهو مزيج بين الروبوت الأسطواني والروبوت المفصلي بطريقة تسمح بالاستفادة من إيجابيات كل نوع منهما، وتستطيع ذراع الروبوت التحرك نحو الأعلى أو الأسفل وبزاوية حول محور الأسطوانة كما في الروبوت الأسطواني، ولكنها تكون موصولة بطريقة التفافية تسمح للروبوت بأخذ وضعيته بدقة وسرعة. ويستخدم لأغراض نقل قطع من مكان إلى آخر وأغراض التجميع. وهناك أنواع كثيرة أخرى من الروبوتات، مثل المتحرك على عجلات، أو المتوازي الذي يقوم بأداء عدة مهام في وقت واحد، إضافة إلى الروبوتات التي تماثل حركة الحشرات والحيوانات والإنسان.
تدعى الأدوات التي يتم وصلها إلى نهاية ذراع الروبوت والتي تسمح له بالقيام بالأعمال المفيدة المكلف بها بالنهايات الفاعلة المنفذة End Effectors، وأحيانا لا تعد هذه النهايات جزءاً من الروبوت، وإنما تعد قطعاً منفردة عنه تُصمم وتُنفذ بشكل مستقل، ولها أنواع كثيرة أهمها: اللواقط، والقواطع، والمثاقب، والمكايس، وأدوات اللحام وأجهزة القياس والضغط والليزر.
لغات برمجة الروبوت
الروبوت يحتاج إلى لغة برمجة لوصف العمليات التي يتعين عليه القيام بها، لقد كانت الروبوتات الصناعية الأولى عبارة عن آلات يتحكم بها بواسطة المحركات، و عن طريق متحكمات منطقية مبرمجة وطورت في حينها لغات خاصة بها، ويوجد حالياً الكثير من لغات البرمجة المتاحة، حيث إنه لا يوجد نظام موحد أو معيار عالمي يوحد لغات برمجة الروبوت، وهي تختلف وفقا لمصنع الروبوت، وتعتمد لغة البرمجة المستخدمة في الروبوتات على التطبيق الذي طُوّر من أجله الروبوت، وكذلك تعتمد على نوع العتاد الحاسوبي المستخدم (Hardware). فمثلا الروبوتات الصناعية تتطلب برمجة مختلفة عن الروبوتات التي يستخدمها المبتدئون والهواة والتي تعتمد على متحكمات دقيقة ذات قدرات محدودة، ومن أمثلة لغات البرمجة التي تم استخدامها:
- لغة البرمجة (VAL: Variable Assembly Language) و (VALII) من لغات البرمجة الأولى، والتي ظهرت في عام 1984 و طورتها شركة يونيميشن المحدودة.
- ظهرت لغة (AML (A Manfacturing Language في عام 1982، وطورتها شركة IBM الأمريكية.
- لغات البرمجة C و C++ والتي تستخدم كثيرا في البحث العلمي والصناعة وهي تمتلك قدرات عالية وغنية بالمكتبات البرمجية، وقادرة على معالجة الصور الرقمية.
- اللغات المستخدمة لبرمجة متحكمات مصفوفة البوابات المنطقية (FPGA)، مثل لغة verilog، ولغة VHDL.
- البرمجيات، مثل (Matlab) و (Labview) وتستخدم لكثير من التطبيقات العملية.
- ظهرت حديثا لغات برمجة رسومية، مثل التي تستخدم في الليغو روبوت (NXT)، و لغة الرسوم البيانية المتتابعة (SFC) المستخدمة في أجهزة ال (PLCs).
بالإضافة إلي الكثير من اللغات الأخرى، مثل بايثون وجافا و بيسك، وكذلك طورت بعض اللغات الخاصة بروبوت معين.
أسئلة الدرس
1 درست نشاطاً عن بناء نظام تحكم عن طريق الأشعة في الصف الثامن، في ضوء ذلك، اشرح كيف يعمل نظام التحكم في تغيير القنوات في جهاز الاستقبال التلفزيوني. وهل نظام التحكم بها من فئة المسار المفتوح أو المغلق؟ 2 اذكر ثلاثة أمثلة من البيئة المحيطة لتطبيقات نظم تحكم ذات مسار مفتوح، وثلاثة أمثلة لتطبيقات نظم تحكم ذات مسار مغلق. 3 على شكل مجموعات، صمم مع زملائك (عرض تقديمي محوسب) روبوت مشهور موضحاً نظام التحكم فيه مع توضيح لمكوناته المختلفة. 4 ابحث عن مقاطع فيديو عن ذراع روبوت (Robot arm) يقوم بتجميع لوحة إلكترونية؟ اشرح مكونات النظام موضحا المستشعرات المستخدمة فيه ونظام التحكم. 5 السيقان والعجلات تمكن الروبوت من الحركة، أعد تقريراً يوضح كل منهما مع المقارنة.

