
شرح الموضوع
الطرف العامل/أدوات نهاية الذراع
في نهاية أي ذراع روبوت توجد الواجهة المادية بين الروبوت وأي شيء يعمل عليه، سواء كان ذلك أعمال التقاط أو وضع أو لحام أو لصق أو أي شيء آخر. تُعرف هذه الواجهة المادية بأدوات نهاية الذراع أو الطرف العامل. تعد أدوات نهاية الذراع أحد أهم أجزاء الروبوت بأكمله، حيث تمثل الوسيلة التي "يلمس" بها الروبوت هدفه فعليًا. وفي حالة لم يلتقط الروبوت جزء بشكل صحيح، أو لم ينفذ اللحام المناسب أو إضافة الكمية الصحيحة من مانع التسرب، فإن ذلك يجعل العملية الآلية بأكملها غير صالحة.
تعتمد الوظيفة التي يؤديها الروبوت على الطرف العامل. وتتوافر العديد من الأنواع المختلفة من الأطراف العاملة، كل منها مصمم خصيصًا للمهمة المراد تنفيذها. الطرف العامل الأبرز هو القابض أو الماسك الذي قد يُشغل كهربائيًا أو هوائيًا أو هيدروليكيًا، وذلك بحسب قوة الإمساك المطلوبة. تُستخدم أيضًا أكواب الشفط لالتقاط الأشياء المسطحة والحساسة عندما يتسبب القابض في إتلاف العنصر أو عدم قدرته على الإمساك به بأمان. سننظر بالتفصيل في الأطراف العاملة المختلفة لاحقًا في هذه الوحدة.
تنظيم مساحة العمل
يعتبر تصميم منطقة عمل الروبوت أحد الاعتبارات الرئيسة عند التشغيل الآلي للعملية. سواء كنت تستخدم روبوتًا مستقلاً واحدًا أو خلية عمل روبوتية أو خط إنتاج كامل، توجد بعض العناصر الأساسية التي يجب مراعاتها. ومن الأمثلة على ذلك:
- حمولة الروبوت: ما الوزن الذي يجب على الروبوت رفعه ولأي مسافة؟ سيؤثر هذا في نوع وحجم الروبوت الذي تحتاج إلى استخدامه.
- كيف تُنقل قطعة العمل إلى الروبوت؟ هل ستصل على سير ناقل، أم ستُدخل يدويًا بواسطة مشغل أم ستُمرر بواسطة روبوت آخر؟
- كيف تُؤخذ قطعة العمل من الروبوت؟ هل ستُزال يدويًا أم تُزال بواسطة سير ناقل أو مصعد أو رافعة أو روبوت آخر؟
- إذا كانت العملية تستخدم أكثر من روبوت واحد، فكيف ستُنظم الخلية لتحسين تفاعلات الروبوتات مع بعضها؟
- هل يجب تعديل لوجستيات مناطق الإنتاج الأخرى لضمان وجود مواد/قطع عمل كافية لتعمل الروبوتات عليها وليكون للأجزاء المكتملة مكان تذهب إليه؟
المصطلحات الرئيسة
الطرف العامل (أدوات نهاية الذراع) - أداة الطرفية في الروبوت التي تسمح له بالتفاعل مع قطعة العمل لتنفيذ المهام المطلوبة.
شهدت صناعة السيارات تحولاً جذريًا بفضل استخدام الروبوتات في عملية التصنيع. لحام هيكل السيارة، على سبيل المثال، هو عمل يتطلب من الإنسان اتخاذ احتياطات سلامة متعددة لحماية نفسه من الضوء والحرارة الناتجة عن مسدس اللحام. ومن أجل إنتاج لحامات موثوقة وقابلة للتكرار، يجب تدريب عمال اللحام البشريين على مستوى عالٍ من المهارة، وحتى مع ذلك يمكن أن تكون جودة الوصلات الملحومة متغيرة. إن استخدام الروبوتات يزيل الحاجة إلى حماية الإنسان ويضمن أيضًا عمليات لحام أسرع وأكثر دقة وأكثر قابلية للتكرار. إضافة إلى ذلك، فإن الروبوتات لا تحتاج إلى أخذ فترات راحة أو إجازات، ولا تمرض ويمكنها العمل طوال الليل. يمكن للروبوتات أيضًا اختبار جودة اللحام في أثناء تنفيذه. وهذا يضمن تنفيذ اللحام على الوجه الصحيح وإجراء وصل للجزأين بدقة. عند تنفيذ هذا اللحام يدويًا، سيتعين فحص جميع اللحامات بصريًا، وهذا الفحص يستغرق وقتًا طويلاً ويتطلب موظفين ذوي مهارات عالية. تُظهر الصورة أدناه روبوتات لحام تعمل معًا لتجميع هياكل السيارات في أثناء تحركها على طول سير ناقل. لاحظ أن السير الناقل يتحرك باستمرار، ويمكن للروبوتات "اتباع" السيارة في أثناء مرورها. ومن الواضح أن هذا لن يكون ممكناً مع فريق من عمال اللحام البشريين.
يسرد الجدول 56.2 عددًا من العمليات الشائعة التي تنفذها روبوتات تصنيع السيارات. يسرد الجدول المزايا المحددة فحسب. وعلى غرار جميع العمليات الآلية، توجد مزايا أخرى لأن الروبوتات لا تخضع للمرض والتعب ولا تتأثر بالتكرار أو أنماط العمل كما يتأثر البشر.
الجدول 56.2 عمليات الروبوت الشائعة
| العملية | ميزة استخدام الروبوتات |
|---|---|
| اللحام | * السلامة |
- التكرار
- الدقة
- السرعة
- اختبار اللحام
- الصيانة التلقائية لرأس اللحام |
| الطلاء | * السلامة من أدخنة الطلاء |
|---|
- جودة التشطيب
- التكرار
- الحد من نفايات الطلاء
- السرعة |
| التجميع | * القدرة على تحريك الألواح الكبيرة بسهولة |
|---|
- السلامة
- السرعة
- الدقة
- القدرة على قياس الأجزاء وفحصها في أثناء تجميعها |
| اللصق/منع التسرب | * الدقة في تطبيق حبة مانع التسرب |
|---|
- التكرار
- السرعة |
| مناولة المواد | * الأمان عند التعامل مع الأشياء الثقيلة أو صعبة المناولة أو الحادة |
|---|
- سرعة ودقة التوضيع
- التعرف التلقائي على الأجزاء
- سهولة الرفع
- الأمان عند التعامل مع الأشياء الثقيلة أو صعبة المناولة أو الحادة / تخزينها في أماكن مرتفعة أو إحضارها منها |
يعد تصنيع المنتجات الإلكترونية أحد المجالات الأخرى التي شهدت تحولاً كبيرًا بفضل استخدام التشغيل الآلي الروبوتي. لا تستخدم الصناعة أذرع الروبوت الكلاسيكية؛ تُعرف الروبوتات المستخدمة هنا باسم روبوتات الالتقاط والوضع. أي أنها تلتقط تلقائيًا مكونًا إلكترونيًا أو ميكانيكيًا من صندوقه أو حامله وتضعه في الموضع والاتجاه الصحيحين داخل التجميع أو على لوحة الدوائر المطبوعة (PCB). صُمم هذا النوع من الروبوتات خصيصًا لهذا الغرض، وبالتالي يمكنه تحقيق سرعات عالية ودقة عالية متفوقًا على نظيره البشري بكثير.
المصطلحات الرئيسة
الالتقاط والوضع - حركة متكررة تتكون من التقاط الروبوت عنصرًا من منطقة ووضعه في موضع واتجاه محددين في منطقة مستهدفة. لوحة الدوائر المطبوعة - لوحة ذات مسارات نحاسية تسمح بتوصيل المكونات ببعضها لتشكيل دائرة إلكترونية. يمكن وضع المكونات على وسادات على اللوحة أو إدخال أسلاك توصيل في فتحات محفورة مسبقًا. ويُستخدم لحام القصدير للحم هذه المكونات باللوحة لتشكيل التوصيل الكهربائي.
نتاج التعلم ب
بعد وضع المكونات، يعمل روبوت اللحام بالقصدير على لحام أي توصيلات كهربائية ضرورية. وعلى غرار اللحام في نطاق واسع في صناعة السيارات، يمكن لروبوت اللحام إنتاج لحام وصلة لحام دقيقة وعالية الجودة وقابلة للتكرار وموثوقة. ويمكنه أيضًا اختبار هذه الوصلة بصريًا وكهربائيًا عند إنجازها، ما يضمن عدم حدوث أي أخطاء بسبب هذه العملية. يسرد الجدول 56.3 عددًا من العمليات الشائعة التي تنفذها روبوتات تصنيع الإلكترونيات. مرة أخرى، لم تُحدد المزايا التي يتفوق بها التي تنفذها روبوتات تصنيع الإلكترونيات. مرة أخرى، لم تُحدد المزايا التي يتفوق بها التي تنفذها الروبوتات البشرية، ولكنها ما تزال حاضرة.
الجدول 56.3 العمليات التي تنفذها روبوتات تصنيع الإلكترونيات
| العملية | ميزة استخدام الروبوتات |
|---|---|
| توضيع المكونات | * الدقة |
- التكرار
- مناولة المكونات الحساسة |
| اللحام بالقصدير | * السلامة |
|---|
- التكرار
- الدقة
- السرعة
- اختبار وصلة اللحام |
| التجميع الميكانيكي | * دقة المحاذاة |
|---|
- براغي محكمة بشكل صحيح
- مناولة الأجزاء الحساسة |
| الاختبار | * القدرة على اختبار لوحة الدوائر المطبوعة بصريًا وإلكترونيًا بسرعة وبدقة |
|---|
- يمكن إجراء الفحص المتخصص بالأشعة السينية بأمان |
تعتبر الروبوتات الصناعية مناسبة بشكل مثالي للعمل في صناعة التعبئة والتغليف، حيث ينصب التركيز على تعبئة المنتجات ووضع ملصقاتها وفرزها وإرسالها بسرعة عالية. يسرد الجدول 56.4 عددًا من العمليات الشائعة التي تنفذها روبوتات التعبئة والتغليف. مرة أخرى، لم تُحدد المزايا التي يتفوق بها التي تنفذها الروبوتات البشرية، ولكنها ما تزال حاضرة.
الجدول 56.4 العمليات التي تنفذها روبوتات التعبئة والتغليف
| العملية | ميزة استخدام الروبوتات |
|---|---|
| الالتقاط والوضع | * القدرة على تحريك الأشياء الكبيرة والثقيلة وصعبة المناولة |
| تعبئة العناصر | * السرعة |
- التعبئة المنظمة والأنيقة
- مناولة العناصر الحساسة |
| فرز العناصر للإرسال | * القدرة على التعرف على الطرود وفرزها لمناطق إرسال مختلفة بسرعة |
|---|---|
| الرص على لوح التحميل | * سلامة وكفاءة الرص على لوح التحميل |
| التخزين | * السرعة والكفاءة عند نقل العناصر حول المستودعات |
- السلامة عند العمل على الأرفف العالية |
319
شركة آلفر تكنولوجي تستخدم الروبوت في عملية اختبار التسرب
يُستخدم الهيليوم لاختبار تسرب المكونات الهامة ذات الصلة بالسلامة، على سبيل المثال اختبار محفزات الوسائد الهوائية وأنظمة الوقود وأنابيب توصيل الغاز في مجموعة كبيرة ومتنوعة من عمليات الإنتاج الصناعي.
يجري الاختبار بملء المنتج بالهيليوم المضغوط وفحص الأجزاء التي قد تكون معرضة للتسرب بعناية باستخدام مجس "كاشف" يمكنه اكتشاف أي تسرب للهيليوم. تعتمد حساسية هذه الطريقة ودقة تحديد نقاط التسرب على طبيعة الكاشف المستخدم ووقت استجابة كاشف التسرب المتصل به.
وسيعتمد ذلك أيضًا على السرعة التي يمر بها المجس على نقاط التسرب والمسافة بين طرف المجس وسطح عينة الاختبار.
قامت الشركة البريطانية آلفر تكنولوجي لتمتد بأتمتة هذه العملية باستخدام روبوتات مزودة بمجسات استشعار لاختبار التسرب في مكونات صناعة التدفئة والتهوية وتكييف الهواء.
توجه هذه الروبوتات رأس جهاز الاستشعار حول المسار الدقيق للمنتج، ما يضمن تحديد الموضع الدقيق وقابلية تكرار المسار في جميع الأوقات، وهذا يؤدي إلى نتائج اختبار أكثر دقة وموثوقية ويُغني عن الحاجة إلى عامل التشغيل. يُحدّد المسار استنادًا إلى نموذج المنتج المُصمّم بمساعدة الحاسوب، ما يضمن أن مسار الروبوت دقيق وقابل للتكرار، ويستغرق وقتًا أقل بكثير من وقت المشغل البشري. تُعرض التسربات التي تمثل عيوب التصنيع على شاشة الحاسوب في الوقت الفعلي، وتوضع علامة الأشعة فوق البنفسجية تلقائيًا، ما يسمح بالتحديد غير الدائم لموقع التسرب وإظهار المنطقة الدقيقة التي تحتاج إلى الإصلاح. بعد إصلاح العيب، يمكن للروبوت إعادة إجراء الاختبار نفسه، ومقارنة نتائج كل اختبار تلقائيًا.
بحث
تعتبر صناعة السيارات وتصنيع الإلكترونيات والتعبئة والتغليف من بين الصناعات الرئيسة التي تستخدم الروبوتات الصناعية. ويشهد استخدامها وسعًا سريعًا في العديد من قطاعات الصناعة.
ابحث كيفية استخدام الروبوتات الصناعية في العمليات الآتية:
- التشغيل الآلي للماكينات
- المعالجة الآلية
- تشطيب الأسطح
- التقطيع
- الرسم/النقش
- الثقب
- الفحص
أنواع الأنظمة الروبوتية
لا تتشابه جميع الروبوتات الصناعية، فقد طُوّرت أنواع مختلفة من الروبوتات لخدمة الصناعات المختلفة؛ ويمكن تصنيفها عمومًا إلى ستة أنواع.
روبوت مفصلي
لقد تعرفنا سابقًا الروبوتات المفصلية، فهي تُستخدم بشكل شائع للتجهيزات واسعة النطاق على خطوط الإنتاج، حيث تكون المهمة، بشكل فردي، غير مناسبة لمشغل بشري لأن قطعة العمل ستكون ثقيلة جدًا أو البيئة خطيرة جدًا. يُعرّف مجال عمل الروبوت المفصلي بأنه أقصى مدى للوصول عند مد جميع المفاصل بالكامل في جميع الاتجاهات.
روبوت سكارا
تعني SCARA (سكارا) الذراع الروبوتية التجميعية الانتقائية. وهذا النوع من الروبوتات الأكثر استخدامًا للتصنيع في النطاقات الصغيرة مثل الأجهزة الإلكترونية أو السلع الاستهلاكية.
لا تتمتع بدرجات الحرية التي تتمتع بها الروبوتات المفصلية وغالبًا ما تكون قادرة فقط على الدوران حول قاعدة ثابتة وتحريك الأداة لأعلى أو لأسفل، وربما مع درجة أخرى من الحرية للسماح بالوصول الدقيق أو المحاذاة. ومع ذلك، فإن هذا يجعلها سريعة وقادرة على تنفيذ عمليات دقيقة بسرعة عالية.
نظرًا لنطاق حركتها المحدود، فإن روبوتات سكارا صغيرة الحجم ومناسبة تمامًا للاندماج في خطوط الإنتاج، حيث تزدحم مساحة العمل.
وهي تقتصر عمومًا على الحمولات الصغيرة، حيث تتطلب تطبيقاتها حركة المكونات الصغيرة أو العناصر التي لا تتطلب أنظمة تحكم معقدة أو عالية القدرة.
روبوت دلتا
تُستخدم روبوتات دلتا خصيصًا لعمليات الالتقاط والوضع، وعادةً ما تلتقط عنصرًا من سطح ما وتضعه بدقة على سطح آخر. تُعرف هذه الروبوتات أيضًا باسم الروبوتات المتوازية، حيث تتحرك بشكل أساسي في المحور الأفقي بالتوازي مع الأسطح التي تعمل عليها، وتتحرك عموديًا فقط لترتفع عند العبور بين مناطق الالتقاط والوضع.
تتكون من ثلاثة أذرع (أو مجموعات من الأذرع) وتتحرك في مساحة عمل محدودة للغاية. تميل روبوتات دلتا إلى أن تكون "مثبتة من الأعلى"، ما يسمح بوضعها فوق سير ناقل ووضع العناصر على الناقل في أثناء تحركه.
بالإضافة إلى ذلك، فإن سرعتها ودقتها تجعلها مناسبة تمامًا لصناعات مثل التصنيع الإلكتروني وإنتاج الأغذية والمشروبات حيث تُنفذ عمليات التوضيع عالية السرعة عادةً على خط الإنتاج.
وعلى غرار روبوتات سكارا، فإن عمل روبوتات دلتا يقتصر على الحمولات الصغيرة. وهذا، إلى جانب بنيتها البسيطة التي تسمح لها بسرعة عالية وحركة دقيقة، ما يجعلها مثالية لحالات لالات الإنتاج التي تكون الإنتاجية عاملًا مهمًا فيها.
روبوت الحركة الخطية (الديكارتي)
يمكن للروبوتات الديكارتية، كما يوحي اسمها، أن تتحرك فقط على طول المحاور الديكارتية الثلاثة - X و Y و Z. وليس لديها حركة دورانية لذلك لا يمكنها الالتفاف أو سلوك مسارات سوى مسارات الخطوط المستقيمة.
الشكل التوضيحي الأكثر شيوعًا للنظام الديكارتي هو الطابعة ثلاثية الأبعاد، حيث تتحرك فوهة الطباعة يسارًا ويمينًا، للأمام وللخلف داخل مساحة العمل، وتتحرك لأعلى ولأسفل لبناء العنصر المطبوع ثلاثي الأبعاد.
الوحدة 56 الروبوتات الصناعية
وعلى غرار الطابعة ثلاثية الأبعاد، فإن الروبوتات الديكارتية قادرة على العمل في مساحات عمل ضيقة جدًا. يمكن أيضًا تخصيص مساحات العمل هذه لتناسب تمامًا حجم الجزء الذي يجري العمل عليه، ما يسمح بتقليل الحجم وزيادة الكفاءة.
فضلًا عن ذلك، فإن أنواع حركتها المحدودة تجعل الروبوتات الديكارتية بسيطة نسبيًا في التجميع والصيانة، ما يزيد من فعاليتها من حيث التكلفة لتطبيقات التشغيل الآلي الصغيرة أو متوسطة الحجم. وتُستخدم بشكل أساسي في تطبيقات التصنيع عندما تكون الحاجة إلى الدقة والتكرار أكثر أهمية من التشغيل عالي السرعة، مثل تصنيع الطيران.
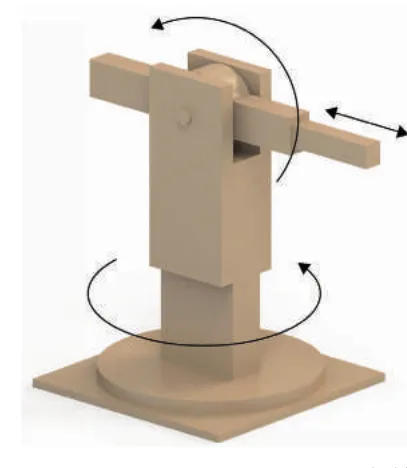
روبوت كروي
تعد الروبوتات الكروية من بين النوع الأول من الروبوتات المطورة للاستخدام الصناعي. وتتميز بأربعة محاور: الدوران حول قاعدة ثابتة، والذراع الذي يدور عند نقطة واحدة، وامتداد للذراع الذي يمكن أن يتحرك إلى الداخل أو الخارج، ومفصل المعصم في نهاية الذراع القابل للتمدد. وهذا يحد من مجال عمل هذه الروبوتات إلى حدود كرة، ومن هنا جاء اسمها.
تُعرف الروبوتات الكروية أيضًا باسم الروبوتات القطبية.
يعتبر الذراع الممتد فريدًا بالنسبة للروبوتات الكروية حيث لا يمكن حتى للروبوتات المفصلية سداسية المحاور تمديد ذراعها في خط مستقيم دون أن يضطر باقي الروبوت إلى التحرك بطريقة ما للسماح بذلك. ونتيجة لذلك، تشتهر الروبوتات الكروية بالتطبيقات التي يصعب الوصول إليها حيث تكون مساحة التنقل بين العوائق أو حولها أمرًا بالغ الأهمية ما يجعل إمكانية الوصول محدودة. وتشمل هذه التطبيقات اللحام والدهان.
نظرًا لبساطتها النسبية مقارنة بنظيراتها المفصلية، يمكن أن تكون الروبوتات الكروية خفيفة الوزن وبالتالي تعمل بسرعات عالية مع تسارع جيد ومقدار قليل من القصور الذاتي. يمكن أن تشغل مساحة صغيرة، وهي مثالية للتطبيقات التي توجد فيها مساحة محدودة.
روبوت أسطواني
الروبوتات الأسطوانية تشبه الروبوتات الكروية؛ ومع ذلك، فهي لا تملك ذراعًا محوريًا عموديًا. ومع ذلك، ما تزال تشتمل على ذراع ممتد أو متصل أفقيًا، والذي إلى جانب القاعدة الدوارة، يحصر مجال عملها في نطاق أسطواني. وتبرز فائدة هذا النوع من الروبوتات عندما تحتاج إلى الوصول إلى مساحة ضيقة.
وقفة للتفكير
- ادرس روبوتًا محليًا أو روبوتين في مركزك.
- حدد نوع الروبوتات (على سبيل المثال: مفصلية، أسطوانية، أو أي نوع آخر).
تلميح: افحص الروبوتات المتاحة وناقشها مع المشرفين أو المشغلين.
توسيع الأفق: فكر في سبب اختيار هذه الأنواع من الروبوتات. هل ستكون الأنواع الأخرى مناسبة، وإذا لم تكن كذلك، فلماذا؟
الأطر المرجعية
تحرك مفاصل الروبوت في اتجاهات متعددة، ليس فقط بالنسبة لقاعدة الروبوت، ولكن أيضًا بالنسبة لبعضها وبالنسبة لقطعة العمل. هذا يجعل تحديد موضع الروبوت في أي لحظة أمرًا معقدًا.
للتغلب على هذه الصعوبة، يُستخدم مفهوم الإطارات المرجعية أيضًا بأنظمة الإحداثيات. تُمكّن هذه الإطارات من تحديد موضع كل جزء من الروبوت بدقة باستخدام إحداثيات ثلاثية الأبعاد ضمن إطار مرجعي مُحدّد.

